Jüngere Programme für industrielle humanoide Roboter haben Gelenkbeschläge zu einem ernsthafteren Thema der Werkstoffauswahl gemacht. Die sichtbare Geschichte ist Software, Gleichgewicht, Wahrnehmung und geschickte Manipulation. Die praktische Hardwaregeschichte ist bodenständiger: Kompakte Aktoren, Handgelenkglieder, Lagersitze, Rastblöcke, kabelgeschützte Halterungen und Endeffektor-Stützen müssen alle in enge Hüllräume passen, ohne Nutzlast zu verschwenden.
Genau dort wird die Entscheidung Ti64 gegenüber 17-4PH-Pulver nützlich. Diese Legierungen konkurrieren nicht als generische „feste Metalle“. Sie lösen unterschiedliche Teile des Robotergelenkproblems. Ti64-Pulver ist meist am stärksten, wenn bewegte Masse, spezifische Festigkeit und Steifigkeit pro Gewicht nahe am distalen Arm, am Handgelenk oder an der Werkzeugseite zählen. 17-4PH-Pulver ist meist am stärksten, wenn das Teil eine wärmebehandelbare rostfreie Route für Aktorgehäuse, Rastbeschläge, lagernahe Struktur und kompakte belastete Schnittstellen braucht.
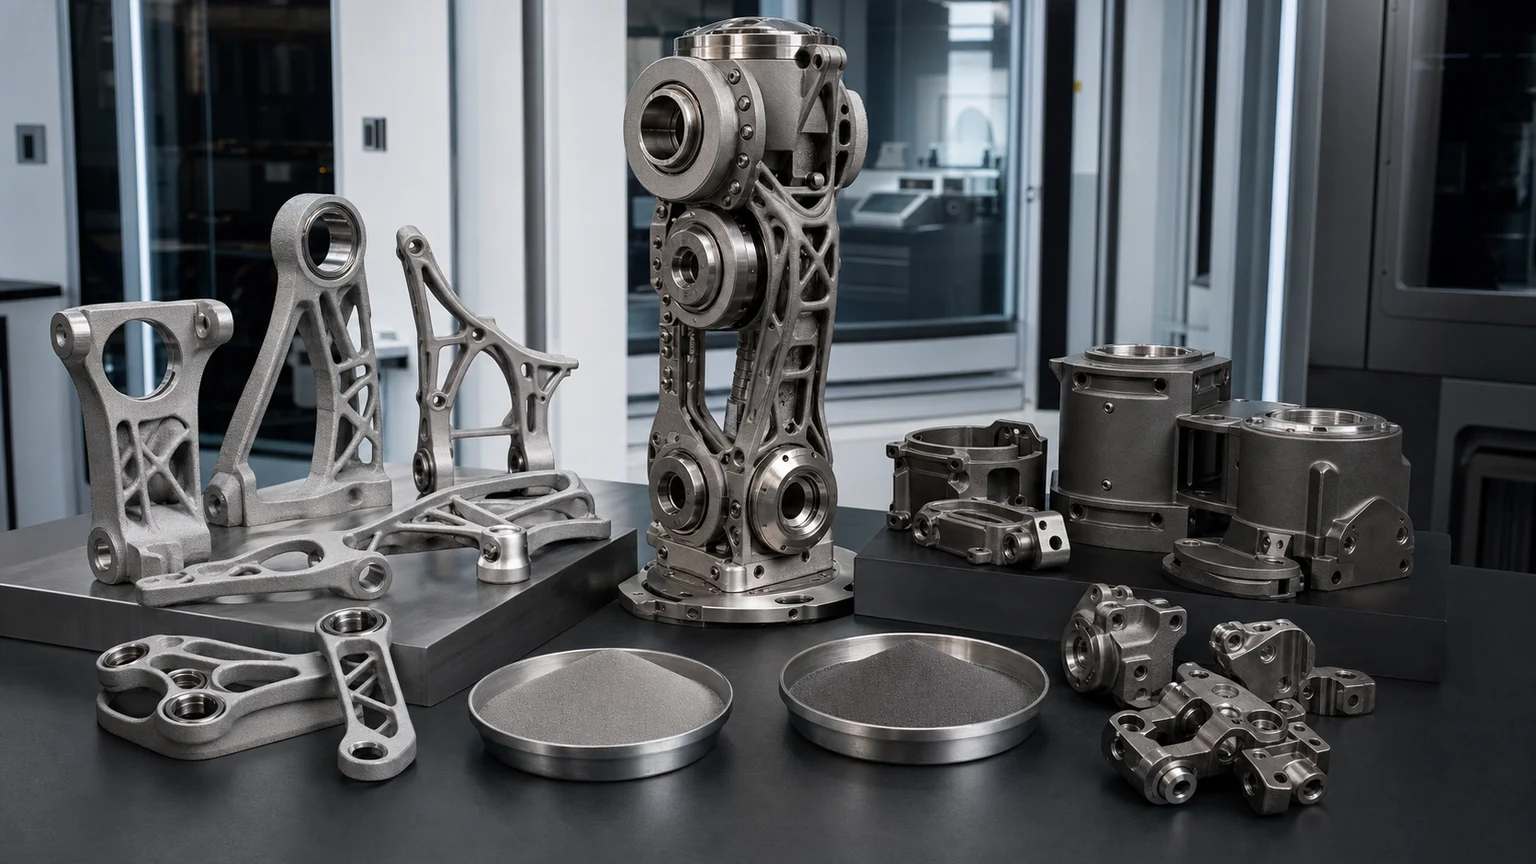
Die richtige Wahl ist selten eine Ein-Werkstoff-Antwort für den ganzen Roboter. Eine bessere Konstruktionsprüfung fragt, wo jede Legierung im Gelenkstapel hingehört und wo Aluminium, 316L, Werkzeugstahl oder konventionelle Zerspanung noch sauberer sein können.
Warum Gelenke humanoider Roboter ein anderes Pulverproblem sind
Hardware humanoider Roboter ist nicht nur ein verkleinerter Industrieroboterarm. Ein Humanoid hat viele Gelenke, wiederholte Beschleunigung, verteilte Aktoren, engen Wartungszugang, Kabelführung, Sensoren, Abdeckungen und Lastpfade, die sich mit der Haltung ändern. Ein kleiner Werkstoffnachteil, der sich über Schultern, Ellbogen, Handgelenke, Hüften, Knie, Knöchel und Hände wiederholt, kann zu einem Nachteil auf Systemebene werden.
Daraus entstehen mehrere konkurrierende Ziele:
- Masse am bewegten Ende der kinematischen Kette reduzieren
- Steifigkeit um Lager, Encoder und Werkzeugschnittstellen bewahren
- Aktorgehäuse kompakt genug für menschenähnliche Hüllräume halten
- lokale Gewinde-, Rast- oder Kontaktausfälle nach wiederholten Zyklen vermeiden
- genug Zugabe für die Bearbeitung von Bezugsflächen und Präzisionsbohrungen lassen
- Prüfung, Wärmebehandlung und wiederkehrende Produktion unterstützen
Die Pulverentscheidung sollte diesen Zielen folgen. Ein Handgelenkglied mit gitterartigen Rippen ist nicht dasselbe Werkstoffproblem wie ein getriebeseitiges Aktorgehäuse. Eine kabelgeschützte Sensorhalterung ist nicht dasselbe wie ein Rastblock. Sie alle als „Roboter-Metallteile“ zu behandeln führt dazu, dass Teams Titan an den falschen Stellen überbezahlen oder Edelstahlteile unterspezifizieren, die reale Kontaktspannung sehen.
Wo Ti64-Pulver am besten passt
Ti64-Pulver, üblicherweise über den TC4- / Ti-6Al-4V-Pulverleitfaden diskutiert, ist attraktiv, wenn die Gelenkkomponente massensensitiv und geometrisch dicht ist. Der Wert liegt nicht nur in der Legierungsfestigkeit. Es ist die Kombination aus spezifischer Festigkeit, LPBF-Konstruktionsfreiheit und der Fähigkeit, Werkstoff nur dort zu platzieren, wo er dem Lastpfad hilft.
Gute Ti64-Kandidaten in Gelenkbeschlägen von Humanoiden und Robotern:
- Glieder am distalen Arm und an der Handgelenkseite, wo geringere Masse das Ansprechverhalten verbessert
- Endeffektor-Rahmen, die Greifer, Sensoren oder Werkzeuge tragen
- leichte Halterungen mit mehreren Montageebenen
- Gitter- oder Rippenstützstrukturen um kontaktfreies Volumen
- Sensor-Nutzlastaufnahmen, bei denen Steifigkeit und geringe Masse gemeinsam zählen
- kompakte kabelgeschützte Abdeckungen, die auch lokale Struktur tragen
Das liegt nahe an der Logik der Ti64-Seite zu Roboterarmhalterungen, aber humanoide Gelenke verschärfen die Abwägung. Weil der Roboter ähnliche bewegte Strukturen viele Male wiederholen kann, kann jedes nahe der Hand oder dem Handgelenk gesparte Gramm bessere Beschleunigung, geringere Aktorlast oder mehr Nutzlastreserve stützen.
Ti64 passt auch, wenn die Geometrie eher wie ein Strukturknoten aussieht als wie ein einfacher Block. Kann das Teil abgewinkelte Rippen, lokale Ansätze, geschützte Kabelwege und bearbeitete Auflageflächen kombinieren, ist die Wirtschaftlichkeit leichter zu rechtfertigen. Der Ti64-Leitfaden zu Gitterhaltern ist ein nützlicher Begleiter, wenn die Konstruktionsabsicht Gewichtsreduzierung über Lastpfadgeometrie ist.
Wo 17-4PH-Pulver am besten passt
17-4PH-Pulver gehört auf die festere rostfreie Seite des Gelenkstapels. Es ist schwerer als Ti64, aber das kann akzeptabel sein, wenn das Teil näher am Aktor, Rahmen oder an der Lastübergabeschnittstelle sitzt und höhere Festigkeit, lokale Härte oder mechanische Reserve für wiederholten Einsatz braucht.
Gute 17-4PH-Kandidaten:
- kompakte Aktorgehäuse mit dichten Montageschnittstellen
- getriebeseitige Abdeckungen und lagernahe Körper
- Rastblöcke, Verriegelungsglieder und Lösebeschläge
- verstärkte Montageohren und gabelförmige Verbinder
- sensorgeschützte Edelstahlhalterungen nahe belasteten Mechanismen
- kleine Teile, bei denen Gewindefestigkeit oder Kontaktverschleiß zählt
Für diese Komponenten ist die nähere Referenz der 17-4PH-Leitfaden zu Aktorgehäusen und Rastbeschlägen für die Automatisierung. Die Ausscheidungshärtungsroute der Legierung zählt. Ein gedrucktes 17-4PH-Teil ist nicht nur eine Edelstahlform. Sein Endwert hängt von der Bauroute, der Wärmebehandlung, der Maßstabilität, dem Bearbeitungsplan und dem auf der Zeichnung geforderten Endzustand ab.
17-4PH ist auch eine nützliche Alternative, wenn 316L für die Aufgabe zu weich wäre. Der breitere 17-4PH-Edelstahlpulver-Leitfaden erklärt die Legierungsroute, während der Vergleich 316L- gegenüber 17-4PH-Pulver hilft, wenn die Frage korrosionsorientierter Edelstahl gegenüber festerem Edelstahl lautet.
Eine praktische Entscheidungstabelle Ti64 gegenüber 17-4PH
| Frage zum Gelenkbeschlag | Ti64-Pulver ist meist stärker, wenn … | 17-4PH-Pulver ist meist stärker, wenn … |
|---|---|---|
| Bewegte Masse | Das Teil nahe an Handgelenk, Hand, distalem Arm oder Werkzeugseite liegt. | Das Teil nahe am Aktor oder Rahmen liegt und Gewicht zweitrangig ist. |
| Geometriewert | Rippen, Gitter, Kabelwege und Mehrachsansätze Masse und Montagezahl senken. | Komplexe Gehäuse, Rastkörper und kompakte verstärkte Schnittstellen die Montagezahl senken. |
| Kontakt und Verschleiß | Kontaktzonen begrenzt sind und sich bearbeiten, ausbuchsen oder schützen lassen. | Wiederholte Rast-, Gewinde-, lagernahe oder lokale Kontaktlasten für das Teil zentral sind. |
| Kostendruck | Der Systemwert geringerer Masse Titanpulver und Nachbearbeitung rechtfertigt. | Edelstahlwirtschaftlichkeit und wärmebehandelbare Festigkeit wichtiger sind als minimale Masse. |
| Nachbearbeitung | Spannungsarmglühen, Bearbeitung, Oberflächenveredelung und Prüfung um das Titanverhalten geplant sind. | Auslagerungszustand, Bearbeitung, Härte- oder Festigkeitsziele und Maßstabilität festgelegt sind. |
| Beste Beispiele | Handgelenkglieder, Endeffektor-Rahmen, Sensoraufnahmen, leichte Halterungsknoten. | Aktorgehäuse, Sperrplatten, Rastblöcke, Lagerstützkörper, festere Montageohren. |
Die Tabelle ist bewusst bauteilgeführt. Eine Schulterhalterung eines Humanoiden und ein handgelenkseitiger Sensorrahmen sollten nicht dieselbe Antwort erhalten, nur weil beide am selben Roboter sitzen.
LPBF-Pulverdetails, die beide Entscheidungen betreffen
Die meisten Diskussionen zu kompakten Gelenkbeschlägen humanoider Roboter beginnen mit LPBF, weil es feine Merkmale, dichte Teile und präzise endkonturnahe Formen unterstützen kann. Die Werkstoffwahl muss trotzdem an Pulverqualität und Bauplanung gebunden bleiben.
Für Ti64 wie für 17-4PH sollte die Anfrage festlegen:
- Korngrößenverteilung, üblicherweise im LPBF-Bereich 15-45 µm oder 15-53 µm
- Chemiegrenzwerte und Chargenrückverfolgbarkeit
- Kontrolle von Sauerstoff und Verunreinigung
- Erwartungen an Morphologie, Fließfähigkeit und Schüttdichte
- Bauorientierung und Stützstrategie
- Wärmebehandlungs- oder Spannungsarmglühroute
- bearbeitete Bezugsflächen, Lagerbohrungen, Passstiftbohrungen und Gewindestrategie
- Prüfumfang, einschließlich Maßberichten, Probekörpern oder CT, wenn nötig
Der LPBF-Leitfaden zur Pulverkorngröße ist ein guter Ausgangspunkt für Größenbereich und Prozesseignung. Der Leitfaden zur Metallpulverspezifikation ist die bessere Referenz, wenn die Beschaffungsdiskussion Sprache zu PSD, Sauerstoff, Fließfähigkeit und Rückverfolgbarkeit braucht.
Wo keine der beiden Legierungen erzwungen werden sollte
Ti64 und 17-4PH sind nützlich, aber keine sollte die Standardantwort für jedes Teil eines humanoiden Roboters werden.
Nutzen Sie Aluminiumpulver oder zerspantes Aluminium, wenn das Teil eine schwach belastete Abdeckung, ein Elektronikgehäuse oder eine einfache leichte Stütze ist. AlSi10Mg kann ausreichen, wenn Steifigkeit, thermisches Verhalten und Kosten wichtiger sind als Titanfestigkeit. Nutzen Sie 316L, wenn das Teil korrosionsbewusst oder mediennah ist oder rostfrei, aber nicht hoch belastet. Nutzen Sie eine Werkzeugstahl- oder Maraging-Stahlroute, wenn sich das Teil eher wie Produktionswerkzeug, Verschleißwerkzeug oder kompakter hochfester Vorrichtungsbeschlag verhält als wie eine Robotergelenkkomponente.
Die konventionelle Zerspanung bleibt auch der sauberste Weg für einfache Platten, Wellen, Distanzstücke und Blöcke. Die additive Fertigung ist am stärksten, wenn das Teil eine Geometrie braucht, die sich per Zerspanung nur schwer als ein wirtschaftliches Stück herstellen ließe.
So schreiben Sie die Anfrage, dass Lieferanten die richtige Route anbieten
Eine nützliche Anfrage zu Robotergelenkpulver sollte die Funktion des Teils beschreiben, bevor sie die Legierung nennt. Eine kurze Anfrage-Checkliste sollte enthalten:
- Gelenkposition, etwa Schulter, Ellbogen, Handgelenk, Hand, Hüfte, Knie oder Knöchel
- ob sich das Teil mit der distalen Kette bewegt oder nahe am Aktor/Rahmen bleibt
- geschätzte Lastrichtung, Lastspiel und Schwingungsbedenken
- Zielmasse oder Hüllraumgrenze
- Anforderungen an Lager, Buchsen, Passstifte, Gewinde und Bezugsflächen
- Oberflächen, die nach dem Druck bearbeitet werden müssen
- Wärmebehandlungserwartung und Eigenschaftsziel
- zulässiger Oberflächenzustand an nichtfunktionalen Bereichen
- Prüfumfang für Prototypen gegenüber wiederkehrenden Bauaufträgen
- ob die Konstruktion ein einmaliges Versuchsstück oder ein Plattformteil ist
Diese Angaben helfen, die übliche Fehlpaarung zu vermeiden: Ti64 für ein schweres Aktorgehäuse angeboten, wo Edelstahl praktischer wäre, oder 17-4PH für eine handgelenkseitige Struktur, wo Masse die tatsächliche Einschränkung ist.
Zugehörige Werkstoffleitfäden für Robotergelenkprojekte
Für ein Robotergelenkprogramm hilft es, die Entscheidung über eine kleine Inhaltskarte zu führen, statt direkt zu einer Legierung zu springen:
- Beginnen Sie mit Titanpulver, wenn geringe Masse und hohe spezifische Festigkeit zentral sind
- Nutzen Sie Edelstahlpulver, wenn der Bedarf festerer Edelstahl oder korrosionsbewusste mechanische Beschläge sind
- Prüfen Sie industrielle Automatisierung und Robotik für Aktorgehäuse, Roboterarmhalterungen, Verschleißteile und werkzeugnahe Automatisierungshardware
- Nutzen Sie den Hub für Gelenkbeschläge humanoider und anderer Roboter, wenn das Projekt konkret Gelenke, Handgelenkglieder, Endeffektoren und aktorseitige Teile betrifft
- Nutzen Sie LPBF-Pulver, wenn die Frage Prozesseignung, Korngrößenbereich und endkonturnahe Geometrie lautet
Beginnen Sie mit dem Lastfall und den Schnittstellen des Teils. Wählen Sie dann Legierung, Pulverroute, Nachbearbeitung und Prüfplan, die zu diesen Anforderungen passen.
Die praktische Schlussfolgerung
Nutzen Sie Ti64-Pulver, wenn Gelenkbeschläge humanoider Roboter geringe bewegte Masse, Steifigkeit pro Gewicht und kompakte additive Geometrie nahe Handgelenk, Hand, distalem Arm oder Endeffektor brauchen. Nutzen Sie 17-4PH-Pulver, wenn das Teil festeres Edelstahlverhalten, aktorseitigen Bauraum, lagernahe Struktur, Rastmerkmale oder belastete Schnittstellen für wiederholten Einsatz braucht.
Die beste Gelenkkonstruktion für humanoide Roboter kann beides nutzen: Ti64 für leichte bewegte Glieder und 17-4PH für kompakte aktorseitige Gehäuse und Verriegelungsbeschläge. Die Beschaffungsfrage lautet nicht „Welche Legierung ist besser?“, sondern „Welcher Teil des Gelenkstapels braucht welche Legierung, und welcher Plan für Pulver, Wärmebehandlung, Bearbeitung und Prüfung macht diese Wahl verlässlich?“